NavigazioneAGV e AMR: differenze reali
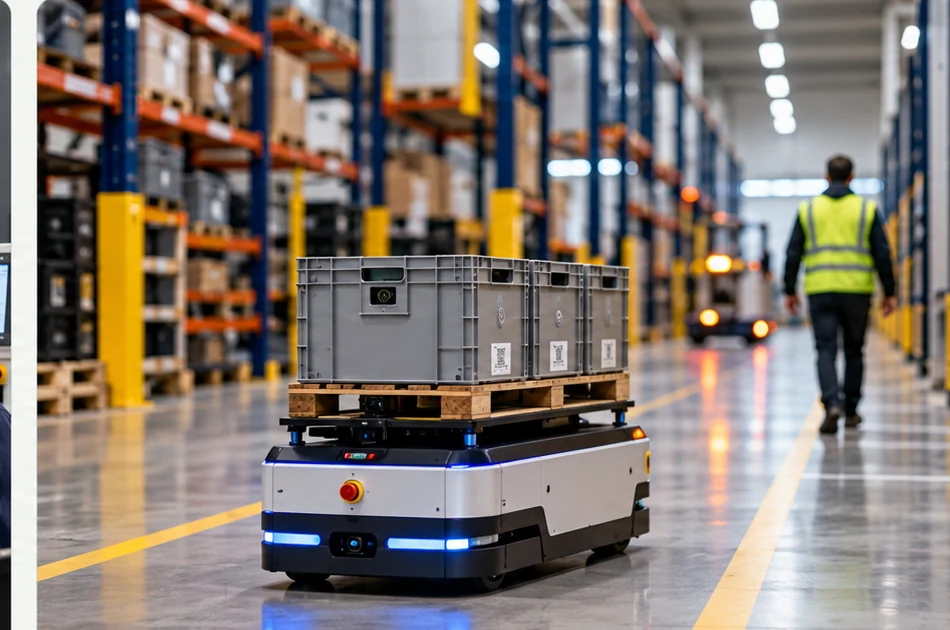
AGV a guida vincolata e AMR con navigazione dinamica sono famiglie di soluzioni per movimentare materiali. Le capacità effettive variano per sistema.
Verifiche essenziali
Misurare flussi, passaggi, ostacoli, traffico misto, ricarica e integrazione. Un AMR può fermarsi se non esiste una deviazione sicura.
Approfondimento introduttivo: verificare norme, manuali e specifiche applicabili al progetto.
Terminologia e standardizzazione IFR ↗EU-OSHA: collaborazione uomo-robot ↗Valuta il tuo progetto ↗ManipolazioneBracci robotici: industriali e collaborativi
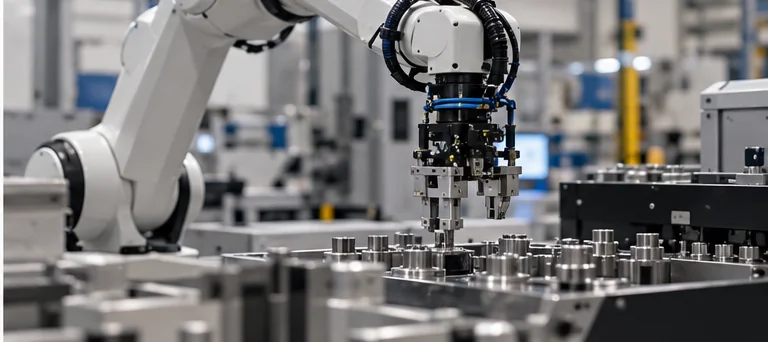
Un braccio robotico può eseguire pick & place, asservimento, assemblaggio, avvitatura e pallettizzazione. La collaborazione uomo-robot è una modalità di applicazione, non una proprietà che rende automaticamente sicuro il robot.
Verifiche essenziali
Verificare carico incluso utensile, sbraccio, traiettorie, precisione, ripetibilità, tempo ciclo, protezioni e analisi dei rischi.
Approfondimento introduttivo: verificare norme, manuali e specifiche applicabili al progetto.
Terminologia e standardizzazione IFR ↗EU-OSHA: collaborazione uomo-robot ↗Valuta il tuo progetto ↗UtensiliGripper e sistemi di presa
Pinze meccaniche, ventose e altri organi terminali devono essere selezionati secondo geometria, superficie, massa, fragilità e variabilità del pezzo.
Verifiche essenziali
Eseguire prove di presa su pezzi reali; verificare accelerazioni, perdita di energia, sensori e manutenzione.
Approfondimento introduttivo: verificare norme, manuali e specifiche applicabili al progetto.
Terminologia e standardizzazione IFR ↗EU-OSHA: collaborazione uomo-robot ↗Valuta il tuo progetto ↗Sistemi integratiManipolatori mobili: AMR più braccio
Un manipolatore mobile combina spostamento e manipolazione, ma richiede coordinamento tra localizzazione, stabilità, utensile e controllo delle missioni.
Verifiche essenziali
Distinguere manipolazione da fermo e in movimento; verificare stabilità, precisione di posizionamento e sicurezza dell’intero sistema.
Approfondimento introduttivo: verificare norme, manuali e specifiche applicabili al progetto.
Terminologia e standardizzazione IFR ↗EU-OSHA: collaborazione uomo-robot ↗Valuta il tuo progetto ↗ConformitàSicurezza e integrazione
Il rischio va valutato per la macchina e l’applicazione concreta, considerando persone, utensili, velocità, punti di schiacciamento, arresti e modalità operative.
Verifiche essenziali
Per robot industriali considerare la serie ISO 10218:2025 e gli altri riferimenti applicabili. Verificare documentazione e conformità, senza presumere che la marcatura del solo robot copra l’intera cella.
Approfondimento introduttivo: verificare norme, manuali e specifiche applicabili al progetto.
Terminologia e standardizzazione IFR ↗EU-OSHA: collaborazione uomo-robot ↗Valuta il tuo progetto ↗Normative e sicurezza: guida completa ↗Business caseROI e payback senza illusioni
Il tempo teoricamente liberato non coincide necessariamente con riduzione dei costi. I benefici monetizzabili devono essere giustificati da dati operativi e da un piano realistico.
Verifiche essenziali
Calcolare investimento completo, manutenzione, utensili, formazione, fermo e assistenza. Il payback semplice richiede un beneficio netto positivo e non incorpora l’attualizzazione.
Approfondimento introduttivo: verificare norme, manuali e specifiche applicabili al progetto.
Terminologia e standardizzazione IFR ↗EU-OSHA: collaborazione uomo-robot ↗Valuta il tuo progetto ↗ Le guide sono sintesi divulgative originali, non sostituiscono testi normativi, manuali di prodotto o consulenza tecnica. La guida economica espone una metodologia generale, non risultati sperimentali.