01 / PERCORSO VINCOLATO
AGV tradizionale
Pronto. Avvia il confronto.
EXPERIENCE LAB
Confronta il comportamento illustrativo di AGV e AMR in presenza di ostacoli. La demo non costituisce una validazione di navigazione o sicurezza.
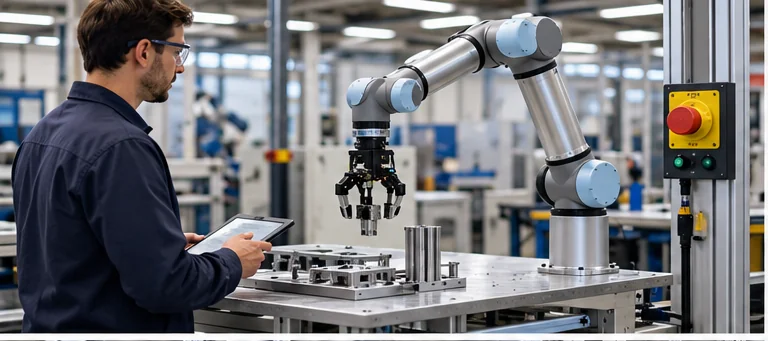
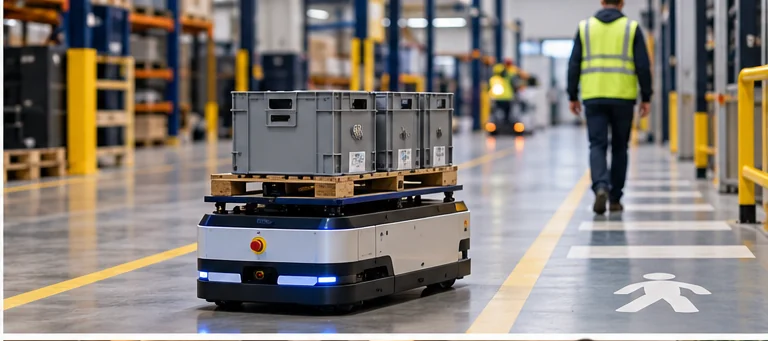
ROBOT EXPERIENCE LAB
Confronta AGV e AMR in una demo 2D e segui una missione di trasporto delle stoviglie. Puoi inserire misure del locale e dati tecnici tratti da documenti identificabili, senza assumere prestazioni universali per i robot mobili. La missione animata rimane illustrativa.
DEMO INTERATTIVA · CONFRONTO DI NAVIGAZIONE
Confronta un AGV a percorso vincolato con un AMR dotato di ripianificazione. Clicca sulle caselle della pianta per inserire o rimuovere ostacoli. Il modello AMR calcola un nuovo tragitto sulla griglia quando ne esiste uno.
Pronto. Avvia il confronto.
Pronto. Avvia il confronto.
Modello didattico, non simulazione di sicurezza. L'AGV rappresentato segue un percorso fisso senza capacità di aggiramento; altri AGV possono avere funzioni differenti. L'AMR usa una ricerca A* su una griglia astratta, non sensori, SLAM o controllo di movimento reale. Il robot si arresta quando non trova un percorso libero. Nessun tempo, distanza o margine di sicurezza mostrato equivale a una prestazione commerciale.
Il personale carica le stoviglie, il robot le trasporta verso la zona lavaggio e un operatore le scarica. Esplora le fasi e osserva come un AMR dotato di navigazione dinamica può scegliere un percorso alternativo quando questo è disponibile.
Velocità, ingombri e portata variano tra le macchine. Inserisci i valori ricavati da documentazione tecnica identificabile; il sito non li verifica automaticamente e non usa parametri preimpostati.
Consulta metodo e letteratura ↗Animazione qualitativa, non fisica: il percorso alternativo è disegnato a priori e non deriva da un algoritmo reale di pianificazione, sensori o valutazione del rischio. Un AMR può fermarsi se non esiste un passaggio sicuro. Il tempo dell'animazione non corrisponde al tempo di viaggio. I risultati richiedono dati compilati; per la velocità e i limiti tecnici serve anche una fonte dichiarata. Carico e scarico restano operazioni manuali.
Tempo teorico = distanza inserita / velocità tecnica dichiarata dal visitatore, con riferimento documentale. Esclude accelerazioni, curve, traffico, arresti, carico/scarico e ricarica: non è una previsione dei tempi reali.
La tecnologia da sola non basta. Percorsi, persone, sicurezza, operatività e manutenzione determinano la reale fattibilità.
Descrivi il processo, gli spazi e i vincoli. Il primo confronto è conoscitivo; eventuali analisi e sopralluoghi sono concordati separatamente.