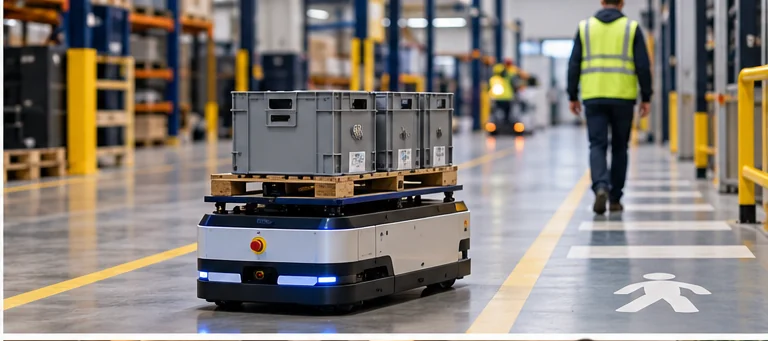
Trasporto e intralogisticaAMR · Robot mobili autonomi
Pianificano missioni di spostamento e possono adattare il percorso alla mappa e agli ostacoli, secondo le capacità del sistema.
Da verificare
Geometria dei percorsi, traffico misto, portata, pavimento, ascensori, rete e gestione della flotta.
Attenzione
Un AMR non garantisce il superamento di ogni ostacolo: se manca una traiettoria sicura, si ferma.
Confronta e seleziona ↗Trasporto su percorsi strutturatiAGV · Veicoli a guida automatica
Spostano carichi seguendo percorsi o comandi di guida definiti, con architetture diverse a seconda dell’impianto.
Da verificare
Tracciati, interferenze, infrastruttura di guida, punti di trasferimento, sicurezza.
Attenzione
Un AGV moderno può avere funzionalità avanzate: non ridurre il confronto a “AGV sempre fermo, AMR sempre aggira”.
Confronta e seleziona ↗Manipolazione e assemblaggioRobot collaborativi
Robot industriali impiegabili in applicazioni collaborative opportunamente progettate e validate.
Da verificare
Utensile, forza, velocità, area di lavoro, ripetibilità, rischio di schiacciamento, interazione operatore.
Attenzione
La sola etichetta “cobot” non rende sicura una postazione: conta l’applicazione completa.
Applicazioni tipiche: asservimento CNC, pick & place, assemblaggio, avvitatura e pallettizzazione. La sicurezza collaborativa riguarda l’applicazione completa.
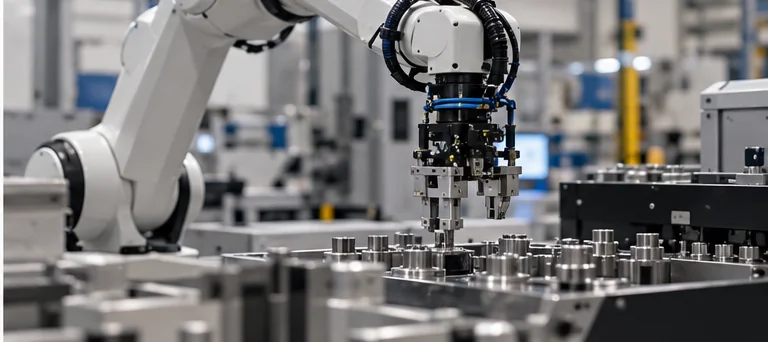
Confronta e seleziona ↗Produzione automatizzataRobot industriali
Manipolatori programmabili per assemblaggio, saldatura, movimentazione e processi produttivi.
Da verificare
Carico, sbraccio, precisione, ciclo, layout, ripari e integrazione di linea.
Attenzione
La prestazione del robot non coincide con quella dell’intera cella produttiva.
Architetture: articolati, SCARA e cartesiani. Da confrontare in base a carico, sbraccio, ripetibilità, ciclo e layout.
Confronta e seleziona ↗Facility managementRobot per pulizia professionale
Piattaforme autonome o semiautonome per lavaggio, aspirazione e manutenzione di pavimentazioni.
Da verificare
Tipologia di superficie, copertura, ostacoli, autonomia, consumabili e gestione degli interventi.
Attenzione
Il rendimento dipende da geometria, traffico e condizioni del sito.
Confronta e seleziona ↗Ristorazione e hospitalityRobot di servizio
Robot per consegne interne, trasporto di stoviglie, accoglienza e servizi in strutture aperte al pubblico.
Da verificare
Dimensioni di passaggio, carico/scarico umano, persone, rampe, ascensori, privacy e manutenzione.
Attenzione
L’autonomia di trasporto non equivale alla manipolazione autonoma di oggetti.
Confronta e seleziona ↗Monitoraggio e diagnosticaRobot di ispezione
Piattaforme mobili dotate di sensori per missioni di acquisizione immagini, misure e dati.
Da verificare
Ambiente, accessibilità, sensori, calibrazione, tracciabilità e qualità del dato.
Attenzione
Una ripresa termica o visiva non costituisce da sola una diagnosi validata.
Confronta e seleziona ↗Terreni e ambienti complessiRobot quadrupedi
Piattaforme mobili con locomozione a zampe per ricognizione e acquisizione dati in scenari compatibili.
Da verificare
Stabilità, gradini, pendenze, autonomia, payload, sicurezza, controlli e manutenzione.
Attenzione
Non sono automaticamente più convenienti di ruote, cingoli o sistemi fissi.
Confronta e seleziona ↗ Nessuna tecnologia corrisponde alla ricerca.